在缺陷
传到下一工位之前及时发现
人工检测无法随着产量增加而扩大规模,且随着班次时间延长,检测的一致性会逐渐下降。漏检的缺陷并不会消失;它们会在后续工序中以返工、保修索赔或客户投诉的形式再次出现。而无法在生产车间保持校准的视觉系统,则会成为导致计划外停机的又一原因。
Zivid 凭借其高精度、高鲁棒性和灵活的安装方式,可在不牺牲可靠性的前提下,以生产速度进行检测,从而确保缺陷在离开生产单元之前就被发现。
自动化检测的难点所在
具有挑战性的表面
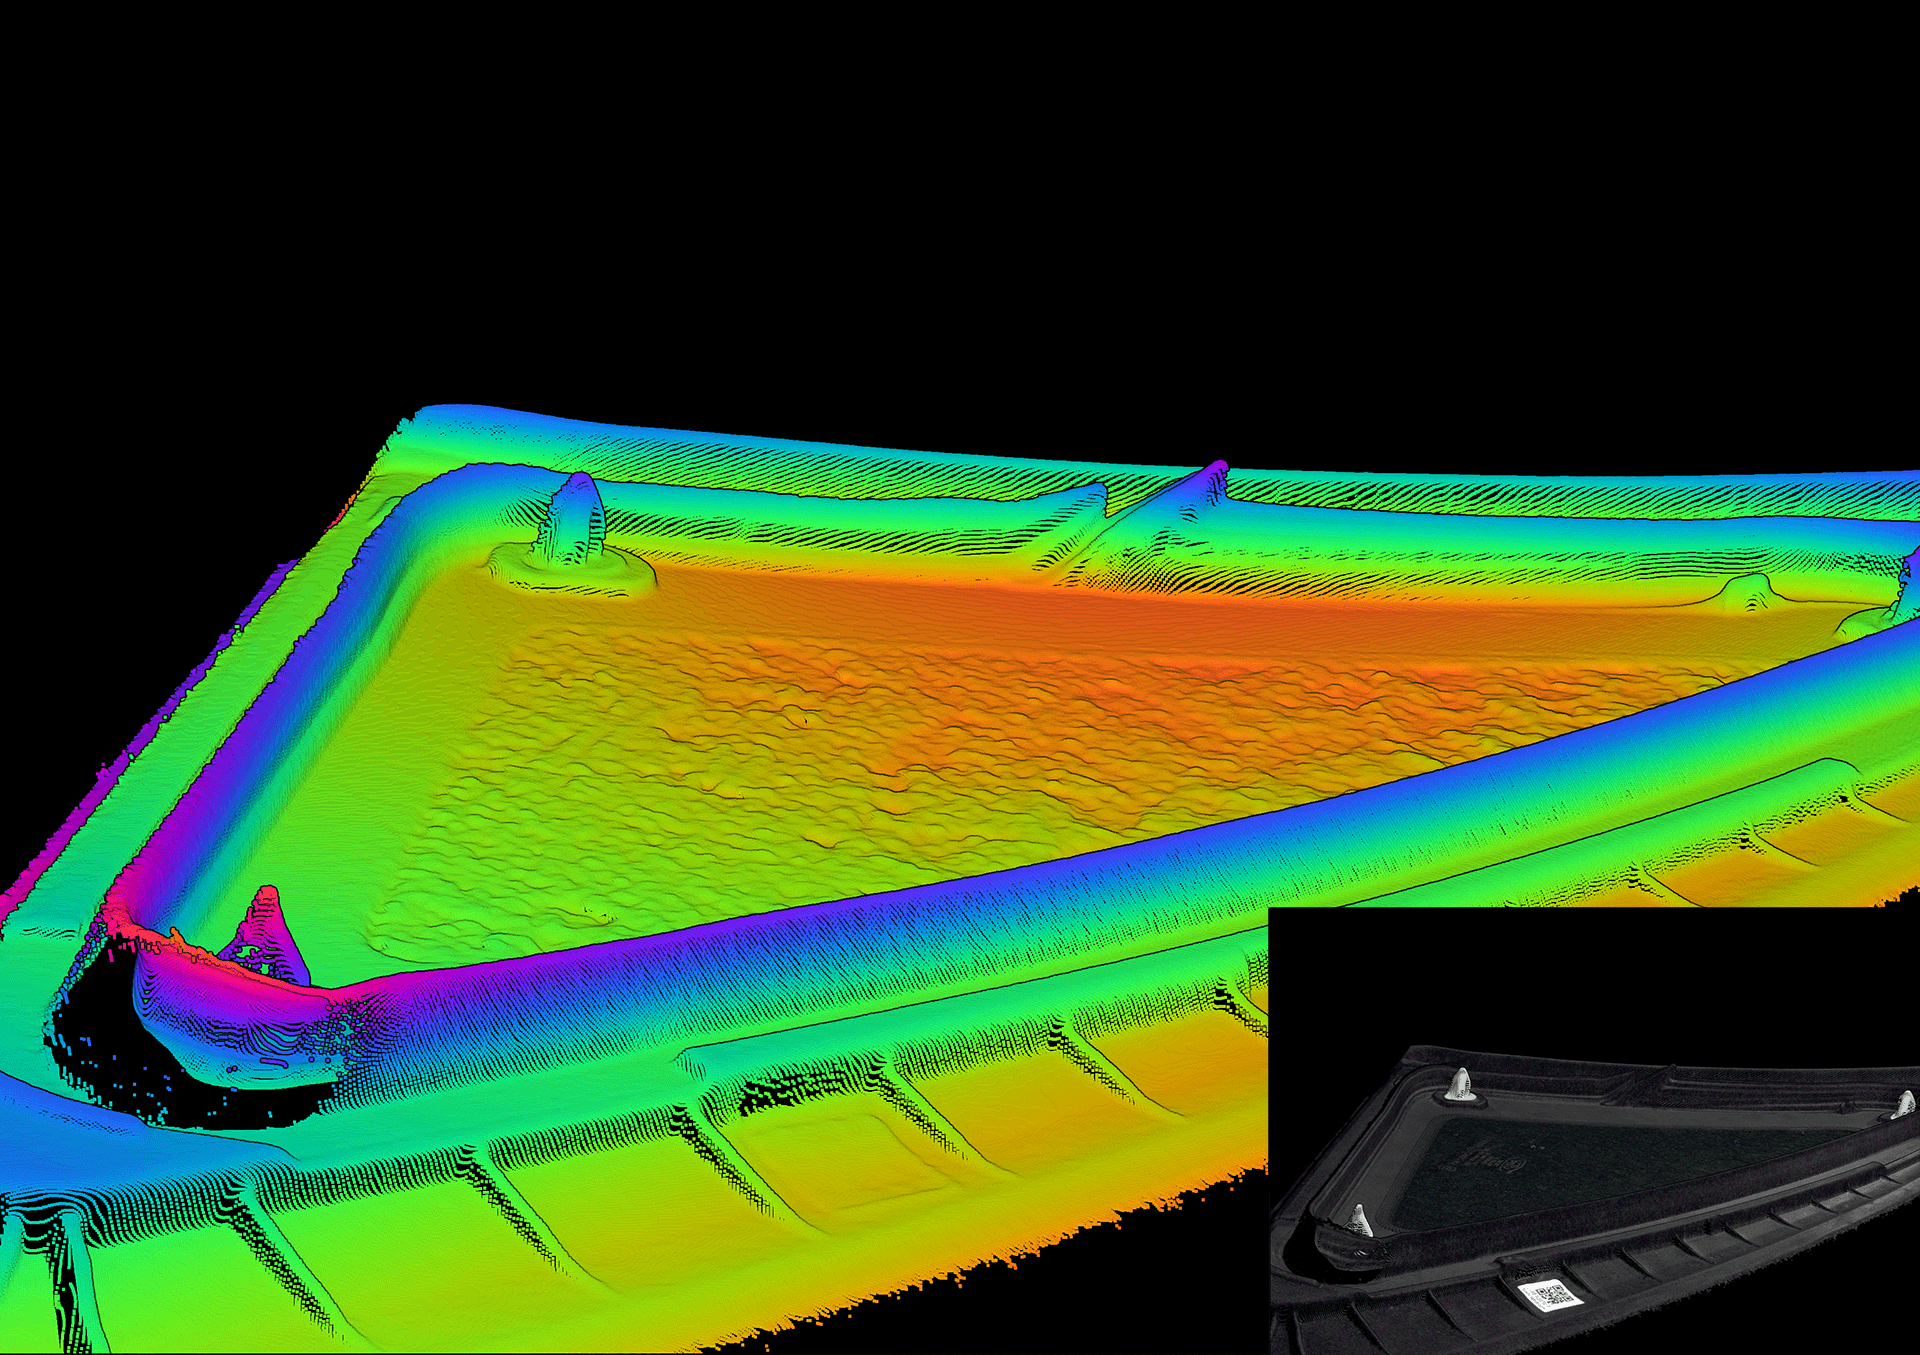
在反光、深色或沾有油污的金属上漏检的缺陷并不会凭空消失。一旦这些部件已离开贵厂,就会导致返工、保修索赔或退货。
数据不一致
目视检查在不同班次、工作站以及不断变化的环境中越来越不一致,而这种不一致恰恰会导致废品和退货。
严格的公差
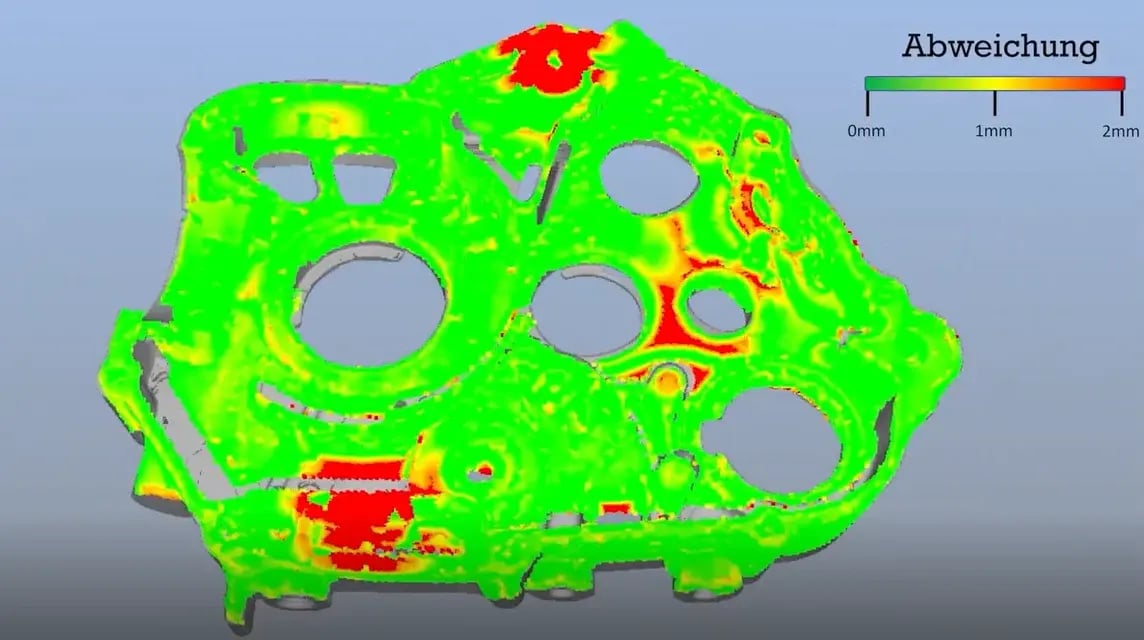
计量、CAD 比对和尺寸验证的需求最终都归结为同一个要求:亚毫米级精度,有时甚至需要达到缺陷深度的精度,这比大多数手动流程所能可靠达到的精度还要高。
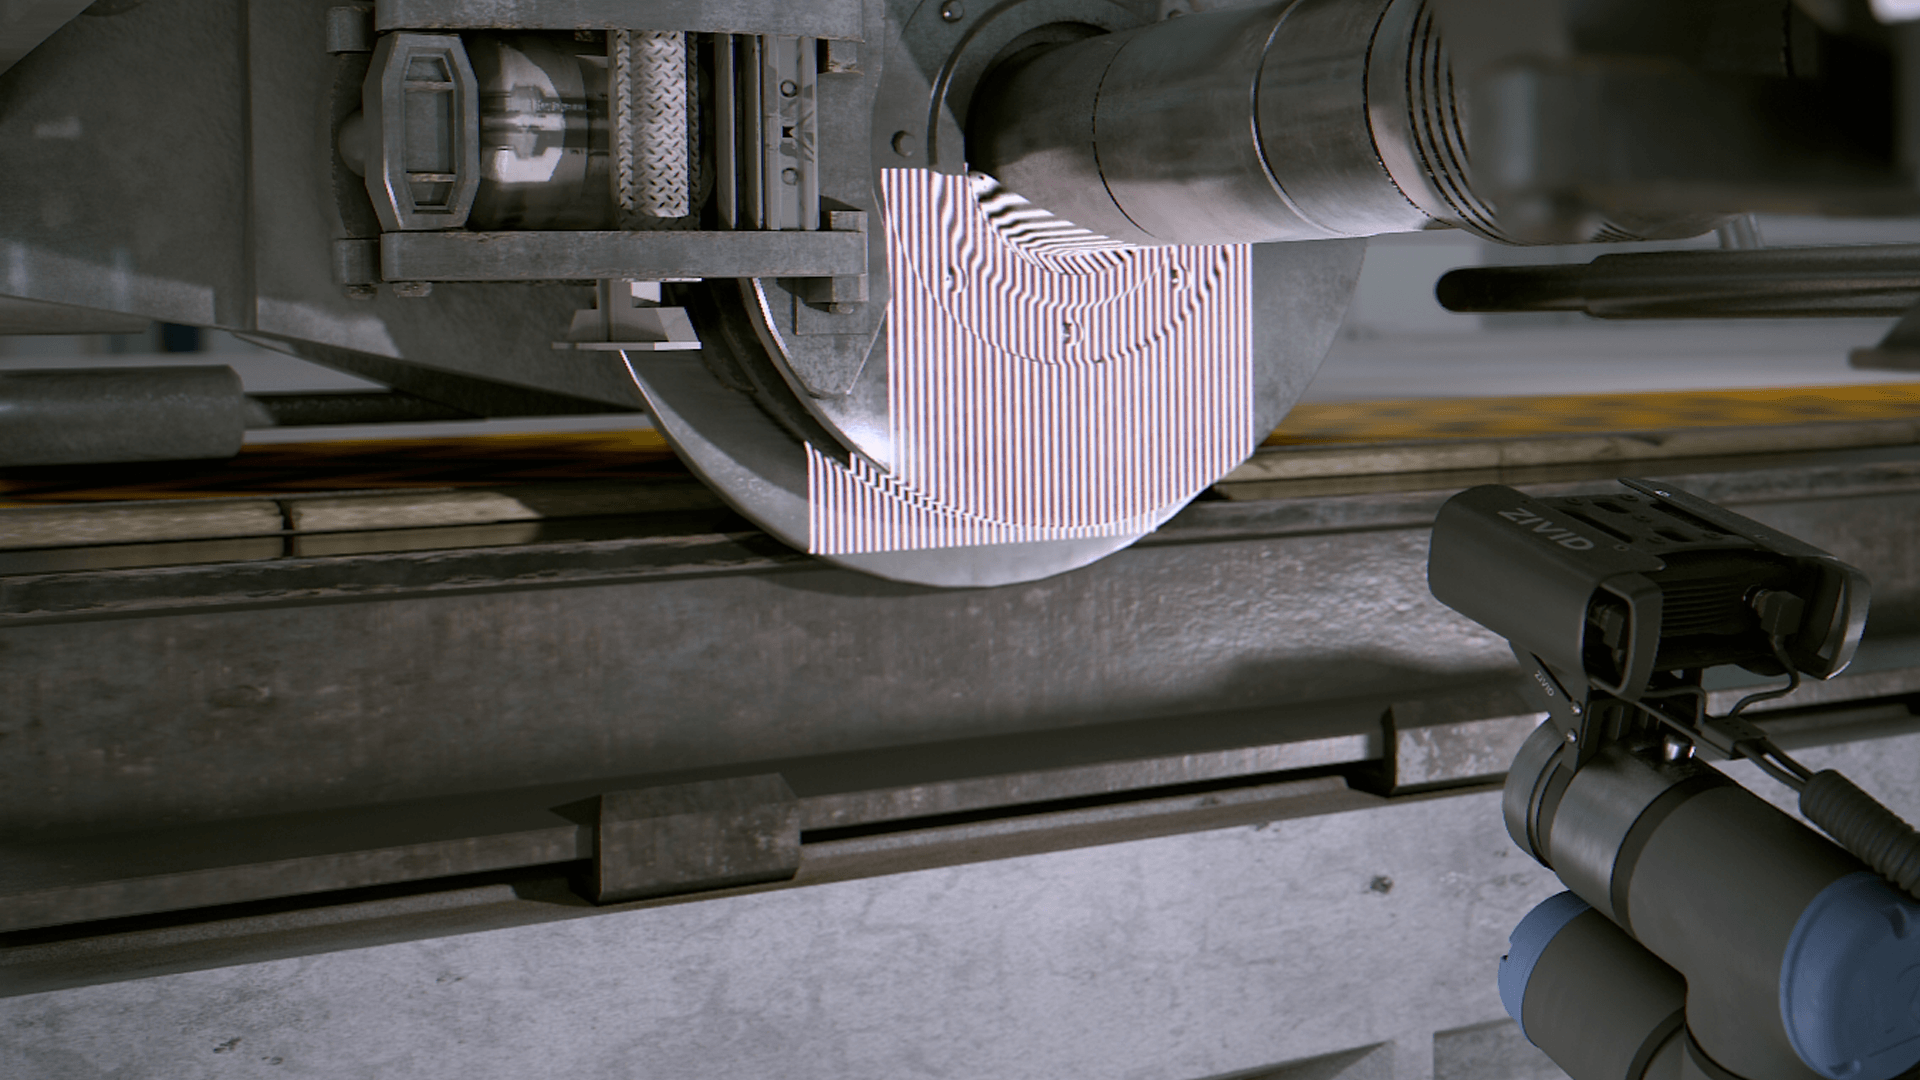
借助 Zivid 3D 传感技术,实现可靠的检测质量
在零件离开工位前发现缺陷
漏检缺陷越少,意味着保修索赔越少、返工越少,且零件发货后的意外情况也越少。
- 直线度误差低于 0.2%:精度足够高,可在生产速度下检测出坐标测量机能检测到的缺陷。
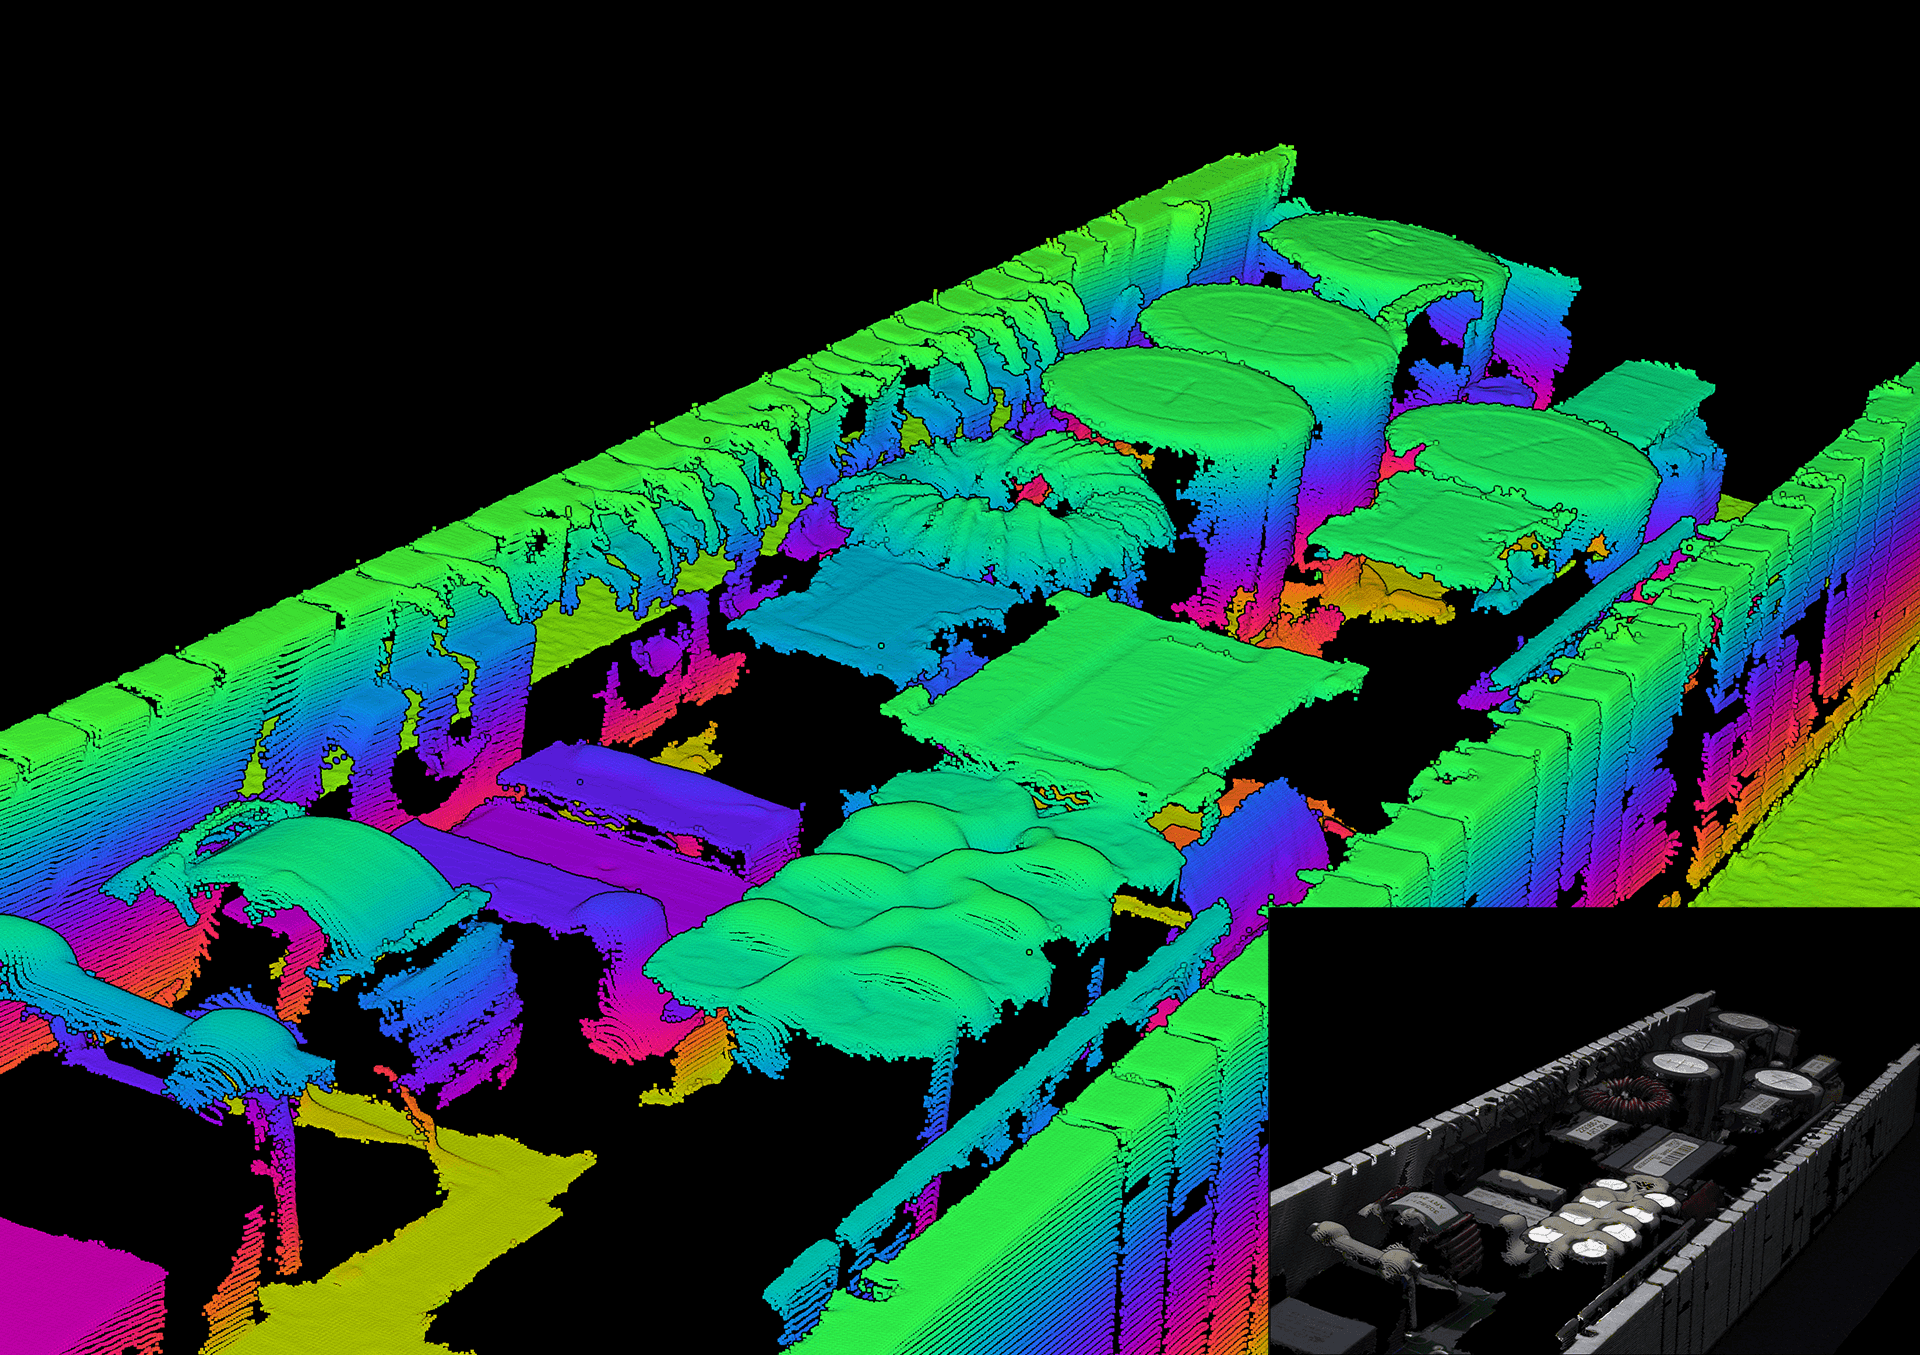
- HDR 和Zivid 视觉引擎: 在油污、反光或深色金属表面上呈现完整 图像,确保缺陷不会因数据缺失而隐藏。
- 完整的点云数据:减少 误判合格和误判不合格的情况,在不过度抬高缺陷率的前提下降低保修风险。
网络研讨会中的 Zivid 检测预设演示, Exploring Manufacturing Applications with Advanced 3D Vision Technology.
在真实的工厂环境下保持生产正常运行
因采集条件不稳定导致的停机时间所造成的损失,远高于重新校准本身的成本。它不仅会消耗宝贵的生产时间,还可能导致检测单元完全停摆。
-
对环境光的抗干扰能力确保检测系统能够适应不同班次、季节及光照条件的变化,无需专门的暗室。
-
在灰尘、振动和温度变化的环境下仍能保持稳定的性能,有助于最大限度地减少测量漂移,并降低计划外停机的风险。
-
预设的检测参数(包括适用于PCB元件等具有精细细节的反射性零件的“微小特征”模式)减少了在不同班次、检测单元或操作员之间手动重新调整采集设置的需求。
在不增加新风险的情况下进行尺寸检测
检测自动化不应给工件或机器人带来新的风险。
-
通过固定式或机器人搭载式成像系统,将检测功能无缝集成到现有生产单元中,无需围绕摄像头重新设计布局。
-
在旋转平台上实现完整的 360° 覆盖,填补因成像不完整或不准确而导致的检测盲区。
-
通过 SDK 处理点云拼接和分割,减少集成工作量, 让您的团队更快地实现部署。
我们需要可靠地识别木材中的所有紧固件,以确保能够将其彻底清除。钉子和订书钉的直径可能只有几毫米,在拆除时需要非常精准的抓取。Zivid 2 显然是市面上最出色的 3D 摄像头,能够让我们充满信心地完成这项任务。
Alex Thiele,Urban Machine 联合创始人 |采用 Zivid 相机
查看真实点云
在这篇实操指南中,我们的视觉工程师使用 Zivid 3D 相机对真实的点云场景进行了测试,测试内容包括检测、机器人引导以及箱内拾取。他针对标准工业零件和复杂表面进行了测试,并详细分析了哪些因素实际上会影响精度、周期时间和部署成功率。
为什么传统方法在实际生产环境中无法满足
的需求
常见的局限性
❌ 反射性或深色部件上的缺陷会被漏检,随后以退货、返工或保修索赔的形式显现出来。
❌ 在实际生产环境下,校准漂移会导致生产线意外停机,并消耗工程人员的时间来修复问题。
❌ 用于分割的独立 2D 摄像头和照明装置增加了集成成本,同时也增加了潜在的故障点。
❌ 随着产量增加,不可靠的检测周期会将瓶颈进一步推向生产线下游。
配备 Zivid 3D 摄像头
✅即使在反光金属和深色氧化表面上也能获得完整的点云数据,从而减少后续环节中的意外情况。
✅抗环境光干扰能力与工业级设计,确保检测在真实的工厂环境中持续运行。
✅ 全彩 3D 数据免去了单独使用 2D 分割相机及其校准工作带来的负担。
✅ SDK、ROS/ROS2 以及内置的点云处理功能,大幅减少了您的团队需要进行的定制集成工作。
客户案例
Pandia Pure 让质量控制检测变得触手可及
Pandia Pure 搭配 Zivid 3D 相机,以极具竞争力的价格,为任何人提供了高质量的质检能力。
Urban Machine | 机器人解决方案实现木材回收
“The Machine”是一款自动化解决方案,它利用 Zivid 3D 技术回收木材,从过去中汲取资源,以此构建未来。