


「Zivid 2 3D カメラは、当社のビジョンおよびモーションプランニングソフトウェア CapSen PiC に、最も難しいピースピッキングアプリケーションで求められる高速かつ繊細なマニピュレーションを実現するための画像解像度とキャプチャ時間の両方を提供してくれます。この 2つの要素の間に妥協はまったくありません。カメラの画像の真度は驚異的です。」
Mark Stevens
CapSen Robotics 事業開発ディレクター
03 課題
医療製品のキッティングでは、CapSen PiC ロボットソリューションに対して、相反する 2つの大きな要件が課されました。一方では非常に高解像度の撮像と画像処理が求められ、もう一方では超高速のタクトタイムも確保する必要がありました。
CapSen Robotics 事業開発ディレクターの Mark Stevens 氏は次のように説明します。「ビンからピッキングしてカートンに入れる医療製品の種類は実に膨大です。ピペット、シリンジ、綿棒から、パッケージやチューブ、ボトルに入った医薬品まで、あらゆるものが対象になります。」
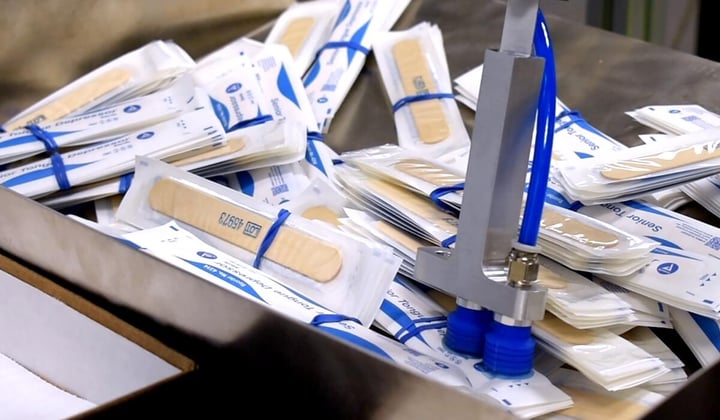
多様な SKU を正しく検出してピッキングするには、高品質な 3D ビジョンが必要です。
「これらはいずれも物理的なサイズが比較的小さく、形状も大きく異なります。さらに、さまざまな材料でできています。光沢のあるものや半透明のもの、硬いものもあれば、柔らかく衛生のためにセロハンで包装されたものもあります。」
「プロジェクトの初期段階で、サイズ、形状、材料に関係なく、できるだけ幅広い医療製品をより正確に識別し、ピック&プレースできるだけの点群データの真度を備えた 3D マシンビジョンカメラが必要だと気付きました。」
同時に、医療キッティングのロボットセルは非常に高速に稼働する必要があります。多くは連続稼働しており、製品のピッキング数は年間数万ではなく数千万単位で計測されます。そのため、厳しいタクトタイムの順守が不可欠でした。
Stevens 氏は続けます。「あらゆる種類の医療製品で、5秒未満のピック&プレースのタクトタイムを安定して達成することが、最初のベンチマーク目標でした。ただし、これは常に相互に関連する複数の要因に左右されるものでした。」
「システム全体のタクトタイムの最適化に当社のソフトウェアが貢献できることには十分な自信がありました。それでも、カメラの撮像の品質と速度、そしてロボットアームとエンドエフェクタの動作速度に依存していました。どちらも慎重な検討が必要でした。」
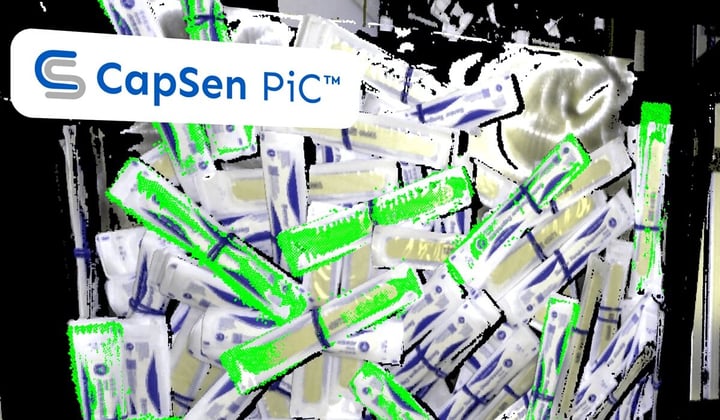
04 ソリューション
CapSen は、さまざまな 3D マシンビジョン技術と PiC ソフトウェアを統合してきた豊富な知見から、この医療キッティングアプリケーションには、画像品質とタクトタイムの両面でこれまでの経験を上回るカメラ性能が必要だとすぐに判断しました。
ステレオビジョン、ToF(Time-of-Flight)、レーザー三角測量の原理に基づく主要な代替技術を除外し、同社は Zivid Two カメラの採用を決定しました。CapSen はすでに前モデルの Zivid 1+ をベースに同様のシステムを設計しており、最初の試験で、新しいカメラの時間符号化構造化白色光技術が必要な解像度と速度を実現できることが証明されました。
Stevens 氏は次のように述べています。「CapSen PiC は本質的に、そして意図的にカメラに依存しない設計です。それでも、ソフトウェアとハードウェアの相乗効果は、アプリケーションごとに適切でなければなりません。今回のケースでは、あらゆる医療製品に対応するために必要な高いレベルの詳細さと正確度を、カメラの 3D 点群データが備えている必要がありました。」
「同時に、キッティングアプリケーションに求められる非常に高いピッキングレートを達成するには、カメラのキャプチャ時間も十分に速くなければなりません。どれほど効率的なソフトウェアでも、撮像速度の遅さを補うことはできません。ごまかしたり妥協したりできるものではないのです。」
固定マウントされたコンパクトな Zivid 2 カメラは、CapSen の医療キッティングソリューションにネイティブカラーの 3D 点群を提供し、5 mm 未満の対象物の特徴を正確に識別できるようにします。解像度は 230万画素、点の精密度は 60 µm、平均真度誤差は 0.2% 未満と規定されています。
今回の用途では約 700 mm の標準的な作動距離で動作し、カメラの視野角は水平 57°、垂直 35° です。これにより 760 mm × 435 mm の範囲をカバーでき、標準サイズのトートビンを十分に収められます。
プラットフォームに取り付けるロボットアームとして、CapSen は安川電機の 6軸垂直多関節ロボット MOTOMAN GP7 を選定しました。リーチ 0.92 m、可搬重量最大 7 kg のコンパクトな高速ロボットです。0.1 mm の繰り返し精度により、平行フィンガーと吸着ハンドのどちらを使用する場合でも、必要なマニピュレーションの正確度を確保しました。
05 結果
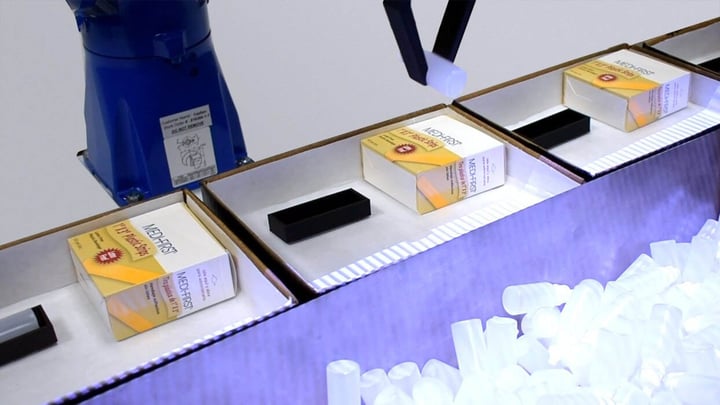
CapSen の 3D ビジョンガイドによる医療キッティングアプリケーションでは、さまざまな物体のピック&プレースを年間数千万回実行しています。
CapSen PiC と Zivid Two カメラによるソリューションでは、撮像と物体検出を合わせた所要時間が 0.5秒未満であることが CapSen によって実証されました。これは同じアプリケーション向けの他の 3D ビジョンソリューションと比べて約 3~5倍の速さです。
この優れた性能に加え、ロボットが現在の物体をピック&プレースしている間に次の画像を処理し、次のピッキング経路を計画する CapSen PiC の手法により、1回のピッキングあたりの平均タクトタイムはわずか 4秒を実現しました。
Zivid 2 カメラのアーティファクト低減技術、ネイティブカラー動作、ハイダイナミックレンジにより、CapSen のソリューションは、つや消し、光沢、半透明、プラスチック包装など、多様な医療製品のピック&プレースが可能です。
長期実証試験では、この最先端の医療キッティングデモは 24時間365日エラーなしで稼働しており、CapSen は年間数百万個のさまざまな医療製品を確実にピッキングできると確信しています。
CapSen は現在、同様の高スループットな生産環境において、より大規模な課題であるデパレタイズへのソリューションの適用を検討しています。
社会経済的な観点でも、このソリューションはさまざまな業界で重要性が高まっている課題に対応しています。キッティングの単価が低い場合や処理量が非常に多い場合、3交代制・年中無休で手作業を担う人材を確保することはますます難しくなっています。
CapSen Robotics のような自動キッティングシステムは、高速で衛生的かつエラーのないソリューションを短い投資回収期間で提供します。これにより、人材を負担が少なく付加価値の高い業務に配置できるようになります。