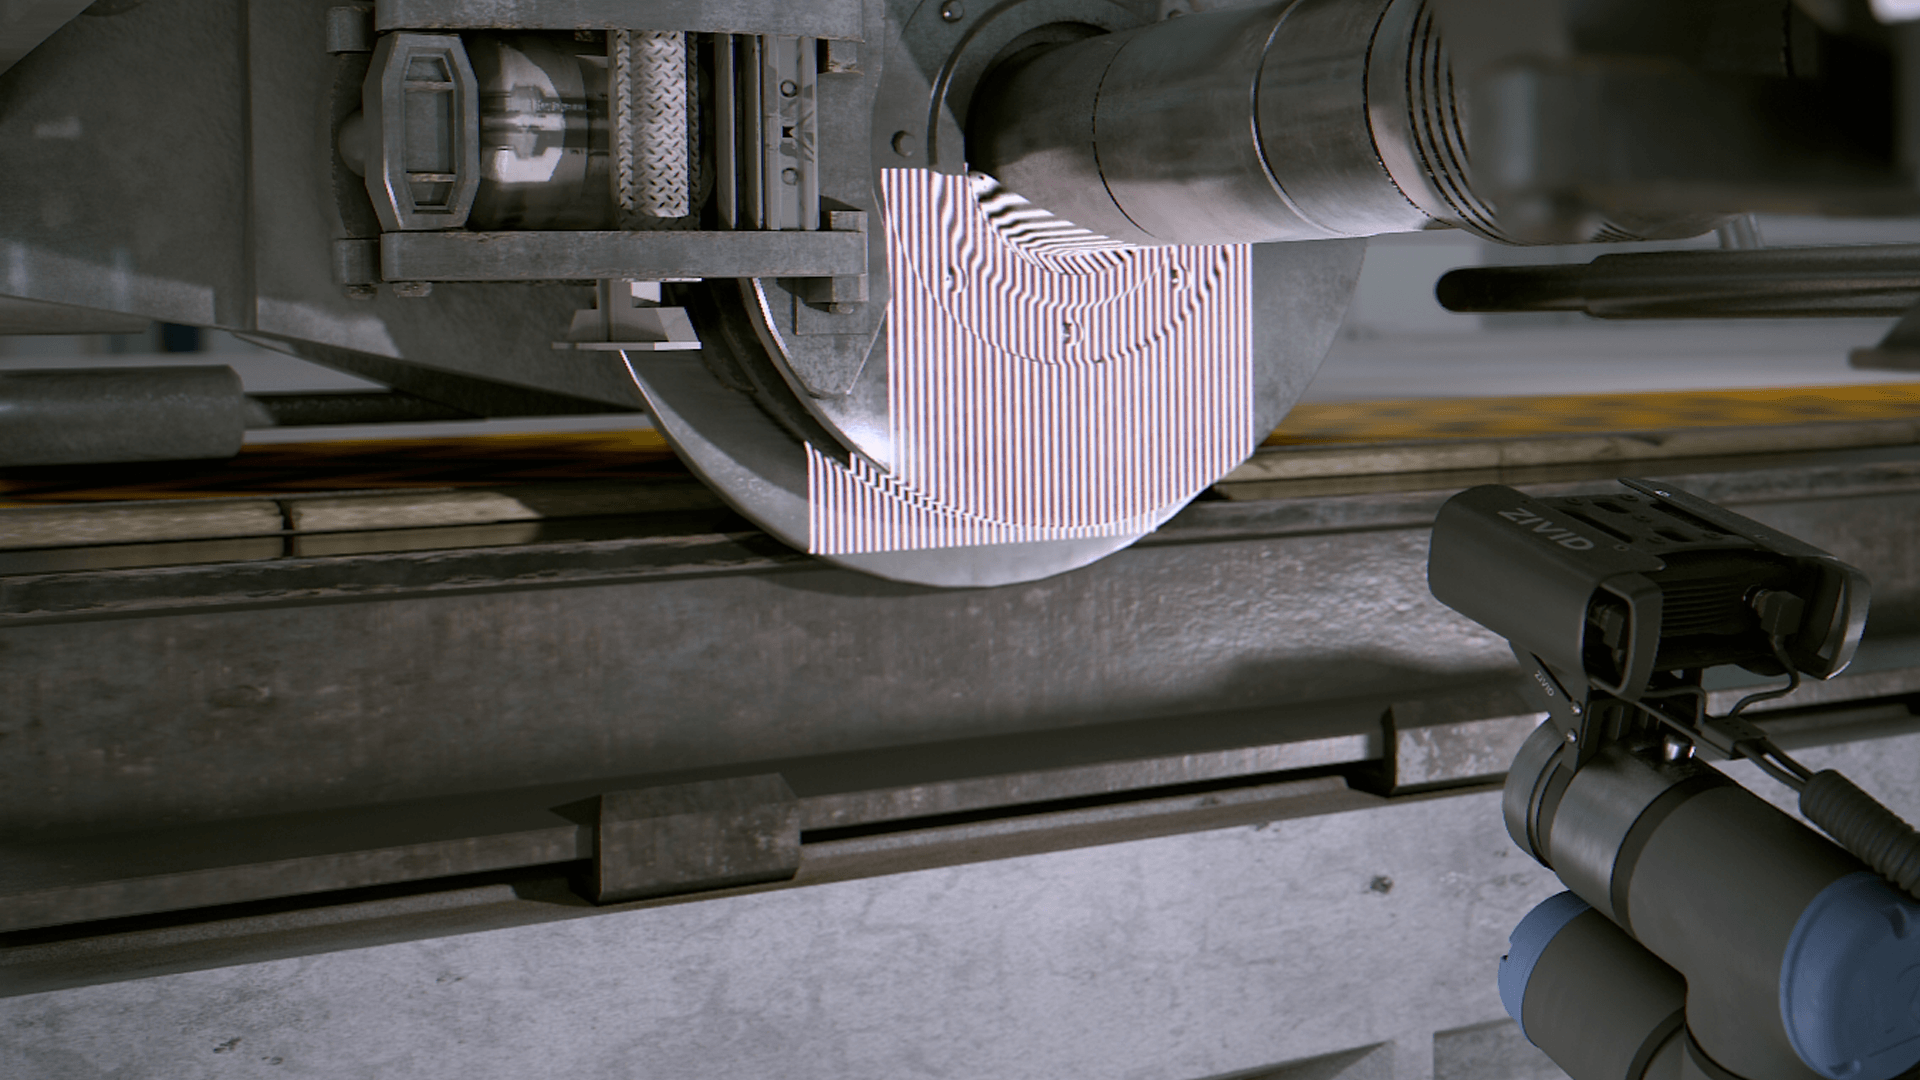
産業用ロボットによる検査

検査が最も困難な部品の寸法検証と欠陥検出を自動化し、次の工程へ進む欠陥を減らします。手直しコストを削減し、検査工程が生産ラインのボトルネックになることを防ぎます。

次の工程に進む前に欠陥を検出する

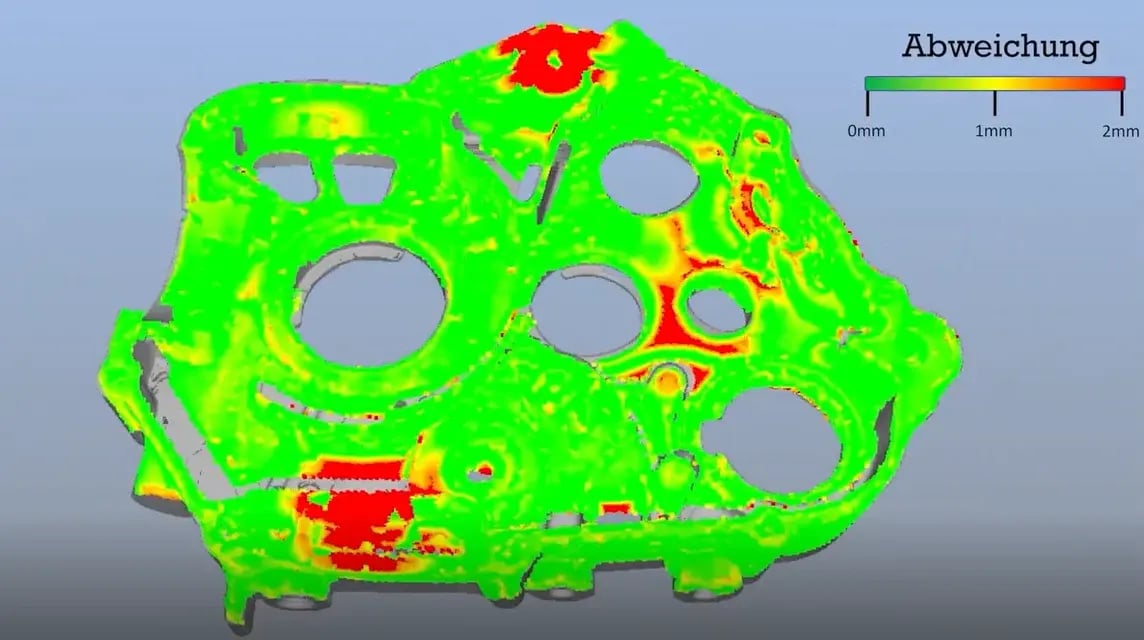
当社のウェビナー「高度な3Dビジョン技術を活用した製造分野での応用事例」で紹介された、検査用にZivid 3Dカメラで撮影された部品の点群データです。

手作業による検査は、生産量の増加に対応できず、シフト時間が長くなるにつれて検査の一貫性も低下します。見逃された欠陥は消えるわけではなく、工程の後半で手直し、保証請求、あるいは顧客からの苦情という形で再浮上します。また、工場現場でキャリブレーションを維持できないビジョンシステムは、予期せぬダウンタイムの新たな原因となってしまいます。

Zivid の正確度、堅牢性、および設置の柔軟性により、信頼性を損なうことなく生産速度に合わせて検査を実行できるため、欠陥はセルから出荷される前に検出されます。

自動検査が難しくなる場面

扱いにくい表面

icon metal sheets

光沢のある金属や、暗い色の金属、あるいは油で覆われた金属に見落とされた欠陥は、単に消えてしまうわけではありません。それが一度工場を出荷されてしまえば、手直しや保証請求、あるいは返品につながるのです。

データの不整合

3D depth icon

目視検査は、シフトや作業拠点、変化する環境によって一貫性を欠くようになり、その一貫性の欠如こそが、廃棄や返品の原因となっているのです。

厳しい公差

accuracy-icon

計測、CAD 比較、寸法検証の依頼は、いずれも常に同じ要件に帰着します。それは、サブミリメートル単位、場合によっては欠陥の深さまでの精密度であり、これはほとんどの手作業プロセスでは信頼性を持って達成できないほど厳しいものです。

Zivid 3Dセンシングで、信頼性の高い検査品質を実現

欠陥がセルから出荷される前に発見する

見逃される欠陥が少なければ、保証請求や手直しが減り、部品出荷後の予期せぬトラブルも少なくなります。

  • 真度誤差0.2%未満:生産速度を維持したまま、三次元測定機が検出するレベルの欠陥も捕捉できるほど高い正確度を実現。
  • HDR および Zivid の Vision Engine: 油汚れ、反射、または暗い金属面でも鮮明な画像を再現し 、データ欠落による欠陥の見落としを防ぎます。
  • 完全な点群データ: 誤合格と誤不合格の両方を低減し 、不良率を水増しすることなく保証リスクを低減します。

実際の工場環境下で生産を継続する

撮影条件の不安定さによるダウンタイムは、再校正にかかるコスト以上に大きな損失をもたらします。貴重な生産時間を浪費し、検査セルを完全に停止させる可能性さえあります。

  • 周囲の光に対する耐性により、専用の暗室を必要とせず、シフトや季節、照明条件の変化があっても検査を継続できます。

  • 粉塵、振動、温度変化下でも一貫した性能を発揮することで、測定値のドリフトを最小限に抑え、予期せぬ停止のリスクを低減します。

  • PCB 部品などの微細なディテールを持つ反射性部品向けの「微細部モード」を含む、あらかじめ調整済みの検査プリセットにより、シフト、セル、またはオペレーターごとに手動で撮影設定を再調整する必要が軽減されます。

新たなリスクを伴わないスケール検査

検査の自動化によって、部品やロボットに新たなリスクが生じてはなりません。

  • カメラ周りのレイアウトを再設計することなく、固定式またはロボット搭載型の撮影システムを用いて、既存のセルに検査を組み込むことができます。

  • 回転プラットフォーム上で360°全方向をカバーする画像を取得し、不完全または不正確な画像撮影によって生じる検査の死角を解消します。

  • SDK を通じて点群のスティッチングとセグメンテーションを処理することで 、統合の負担を軽減し 、チームの導入までの時間を短縮します。

Zivid 3Dカメラを用いた産業用検査

木材に打ち込まれたすべての留め具を確実に把握し、確実に取り外せるようにする必要があります。釘やステープルは直径がわずか数ミリメートルしかない場合もあり、取り外すには極めて正確な把持が求められます。この作業を完全な自信を持って遂行するには、Zivid 2 が間違いなく市場で最高の3Dカメラでした。

アレックス・ティーレ、Urban Machine共同創業者 |Zividカメラを採用

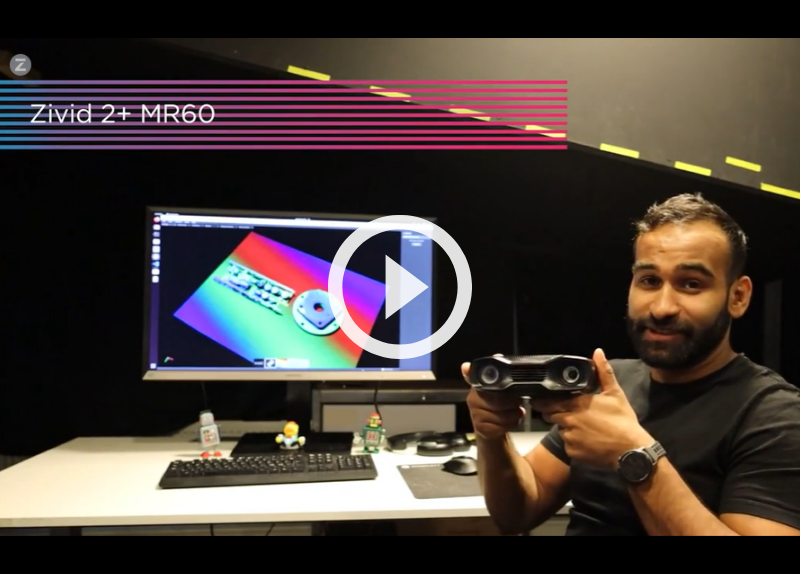
実際の点群データをご覧ください

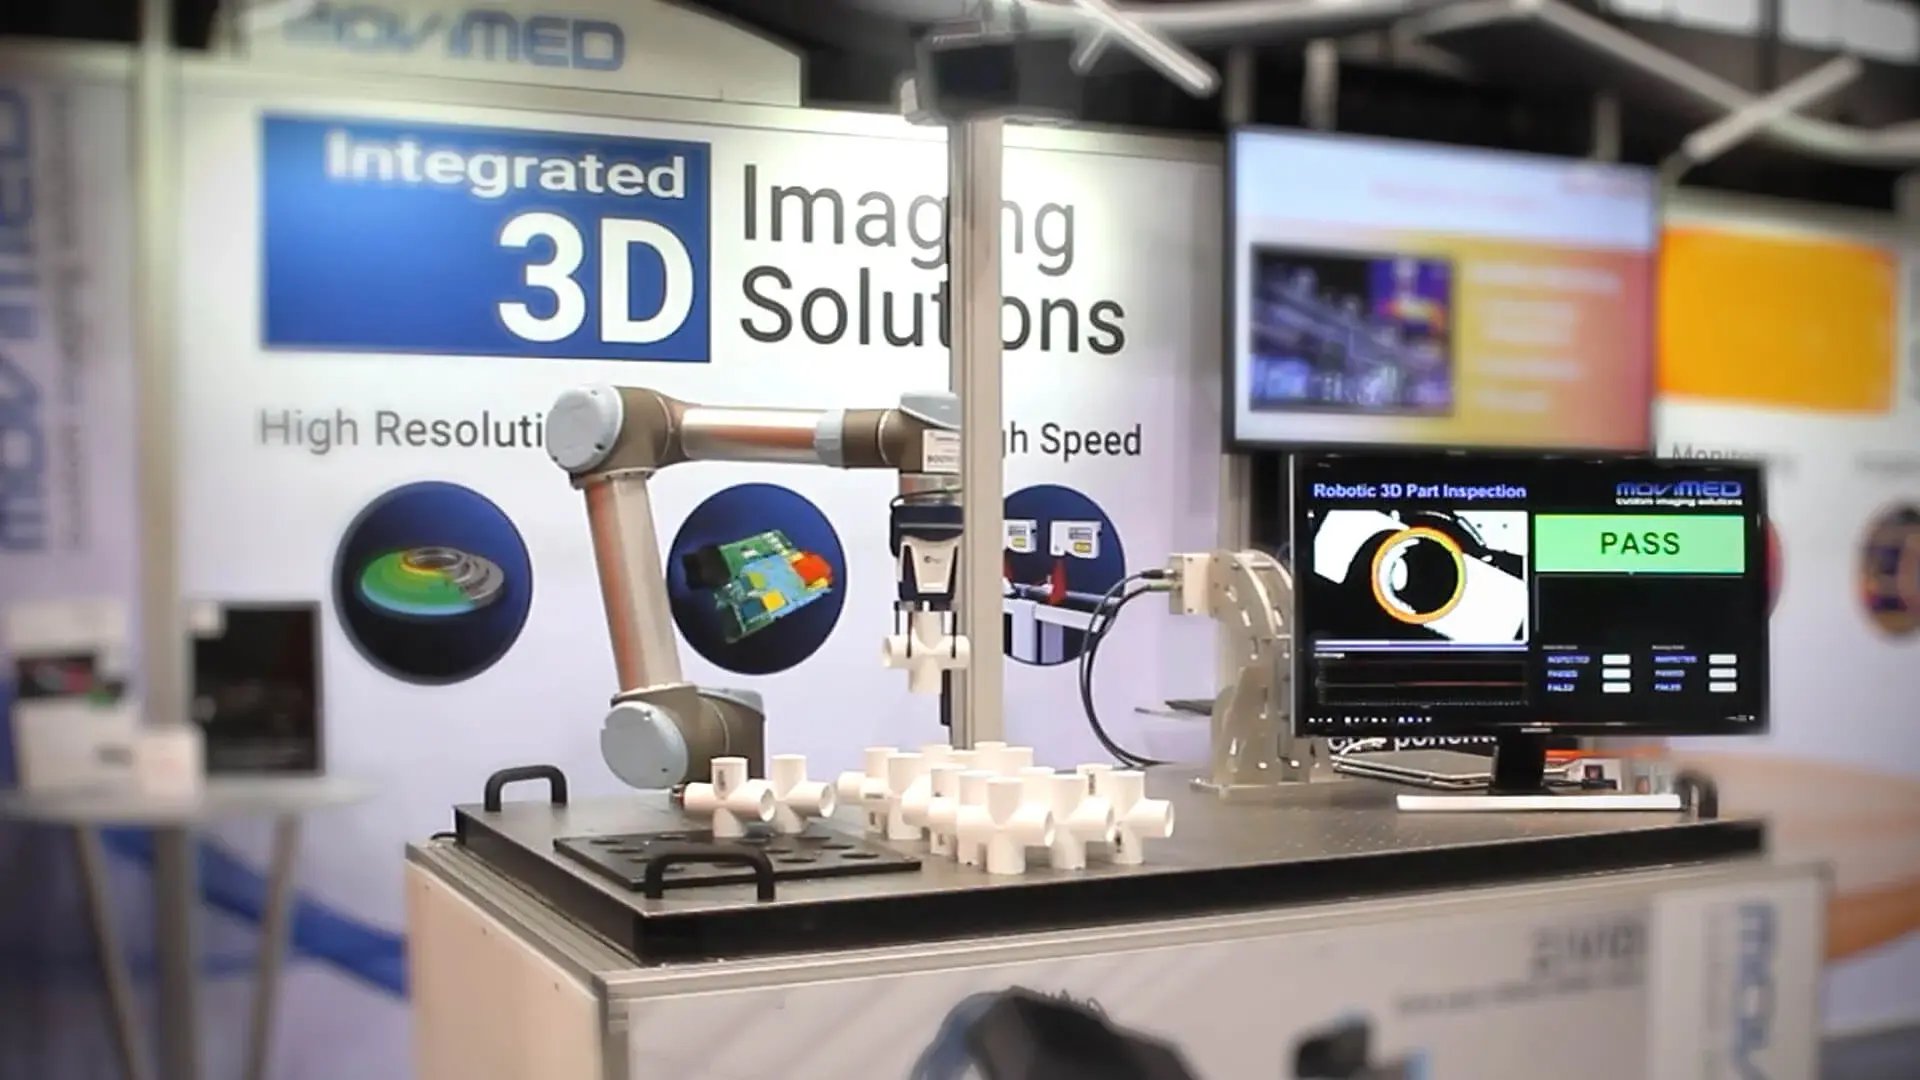
この実践的な解説では、当社のビジョンエンジニアが、Zivid 3Dカメラを実際の点群シーンでテストします。検査に加え、ロボット誘導やビンピッキングなどの用途も取り上げます。標準的な工業用部品や扱いにくい表面を実際に検証し、精密度、サイクルタイム、導入の成否に実際にどのような要因が影響するかを詳しく解説します。
サムネイル(ドイツ語)

実稼働環境において
従来のアプローチが失敗する理由

一般的な制限事項

❌ 反射性のある部品や暗い色の部品上の欠陥が見逃され、後で返品、手直し、または保証請求として表面化してしまう。

❌ 実際の工場環境下でのキャリブレーションのずれにより、予期せぬライン停止が発生し、その修正にエンジニアリング時間が費やされる。

❌ セグメンテーション用に別途2Dカメラと照明装置を用意すると、統合コストが増加し、不具合が発生する可能性のある要素が一つ増える。

❌ 検査サイクルの信頼性が低いと、生産量が増加するにつれてボトルネックがラインのさらに下流へと押しやられてしまう。

Zivid 3Dカメラを使って

✅反射性の高い金属や、暗く酸化した表面でも完全な点群データを取得できるため、後工程での予期せぬ問題の発生を最小限に抑えます。

✅周囲の光の影響を受けにくく、産業用グレードの設計により、実際の工場環境下でも検査を継続できます。

✅ フルカラーの3Dデータにより、別途2Dセグメンテーションカメラやそのキャリブレーション作業が不要になります。

✅ SDK、ROS/ROS2、および組み込みのポイントクラウド処理機能により、チームが負担するカスタム統合作業を削減します。

お客様の声

Zivid 3Dセンシングの活用を始めましょう