


03 課題
特に比較的少数の部品を扱う自動化された製造工程では、同様のビンピッキング作業に用いられる3Dビジョンシステムは、従来、個々の部品を識別するために機械学習に依存してきました。一般的な機械学習ベースのビジョンシステムでは、ロボットが品目を確実に認識し、正しく処理できるように教えるために、100〜1000枚の CAD ファイル画像からなるマスターデータが必要になる場合があります。
しかし、多種多様な箱や小包、数万種類の SKU(在庫管理単位)を扱う大規模な EC 業務では、CAD ファイルはそもそも存在しません。そのため、ピッキングセルには別の物体認識アプローチが必要でした。
同時に、ロボットセルには、物流用途で求められるリーチ、可搬重量、柔軟性を備えることも求められました。パレットやフローラックで届くあらゆるものを、非常に高いレートで連続してピッキングできる必要がありました。
04 ソリューション
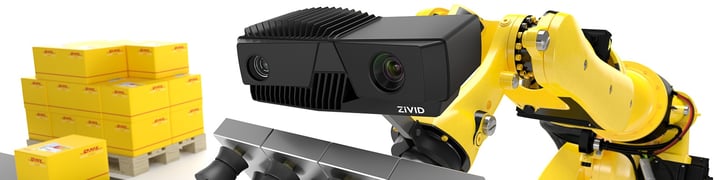
Robomotive の自動ピッキングセルの中核は、Zivid One 3Dカラーカメラ、吸着グリッパーを備えた Yaskawa Motoman MH180-120 ロボット、そして GPU を搭載した Intel i7 プロセッサーベースの産業用PC で構成されています。倉庫全体とセルとの通信は、Siemens の PLC と Profibus ネットワーク接続によって確保されています。
DHL のブランドカラーに合わせて黄色にカスタマイズされたロボットアームは、リーチ半径3 m、最大可搬重量120 kg です。指定された4か所のパレット位置と、最大50か所の事前定義されたフローラック位置に置かれた、あらゆるサイズ・形状の箱をピッキングし、ベルトコンベアに載せることができます。
CAD ファイルによる学習なしでピック&プレースを実現するため、Robomotive は Zivid カメラが出力する超高解像度の3D点群を処理する独自の物体認識ソフトウェアを開発しました。
「目標は明確でした。ロボットが物体を『見る』だけで、その形状と寸法を正確に把握し、移動できるソフトウェアを開発することです。今回、ロボットの『目』となったのが Zivid One でした。」
「長年にわたり、ゲーム用や産業用のさまざまなビジョンカメラをテストし、しばらくは3Dレーザー三角測量センサーも使用していました。しかし、これらは高価で、多くのキャリブレーションが必要でした。白色光による構造化光投影を採用した Zivid カメラは、多種多様な対象物を非常に正確に識別するために必要な3D点群データをすべて提供してくれました。」
Michael Vermeer
Robomotive CEO
リアルタイム3Dカラーカメラである Zivid One は、3D(xyz)、カラー(RGB)、コントラスト(C)のデータを単一のセンサーチップで取得します。3D画像の取得レートは12 Hz で、USB3.0 ポート経由で230万画素の高精細な3D画像を出力します。IP65等級の黒色アルミニウム筐体に収められたカメラは、防塵・防水性を備え、15 G の衝撃にも耐えます。さらに、寸法はわずか226 mm × 165 mm × 86 mm、重量は2 kg 未満で、Vermeer 氏が説明するように、ロボットアームへの搭載に適しています。
「このアプリケーションでは、マシンビジョンカメラが移動可能で、ロボットに直接取り付けられることが不可欠でした。Zivid One は、私たちが必要とする堅牢性と物理的特性をすべて備えていました。代わりに複数の固定カメラを使用すると、追加のキャリブレーションとコストがかかり、現実的ではありませんでした。」
DHL の倉庫管理システム(WMS)は、各パレットやフローラックの位置にどの SKU があるかを把握していますが、ロボットがそれを知る必要はありません。ロボットは指示された場所に移動し、箱の有無を判断して、1つずつピッキングしてベルトコンベアに載せるだけです。その後、バーコードスキャナーが、SKU が要求されたものと一致しているかを確認します。
05 成果
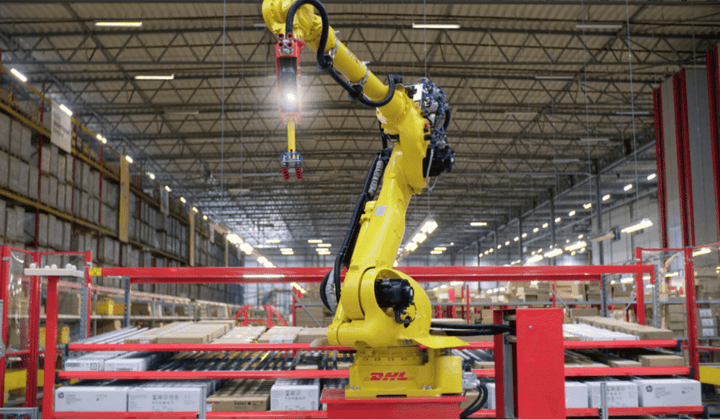
DHL 初の完全自動化された EC オーダーピッキングセルとされるこのロボットシステムは、ベリンゲ倉庫の中核として、すでに400ピック/時を達成しています。さらなるシステム最適化により、600ピック/時への向上が見込まれています。
Zivid One マシンビジョンカメラが提供する超高解像度の3D画像により、ロボットは複数の場所にあるパレットやフローラック上の箱を明確に位置特定し、一つひとつを区別するのに必要な詳細情報を得ることができます。
高品質な3D撮像と Robomotive 独自のソフトウェアアルゴリズムの組み合わせにより、CAD ファイルや機械学習が不要になり、より柔軟な形状ベースのマシンビジョン統合が可能になりました。箱の厳密な整列や配置に依存しないアプローチです。
「ロボットセルは適応性が非常に高いため、新製品の導入に合わせてシステムを継続的に再プログラミングする必要がありません。これにより、市場トレンドや消費者需要の変化にさらに迅速に対応し、可能な限り最高レベルの顧客サービスを維持できます。」
Tjalling de Vries
DHL ベネルクス地域 サイト開発マネージャー兼イノベーションリード
通常の日勤で稼働した場合、ロボットセルの投資回収期間は約3年と見込まれていますが、24時間365日連続稼働できる本来の能力を活かせば、さらに大幅な短縮も可能です。将来的には、同じロボットを走行軸上に配置することも検討されており、これによりピッキング範囲を広げ、より多くのパレットやフローラック上の箱に対応できるようになります。
